L”art du rigging au service d”une animation fluide et intuitive
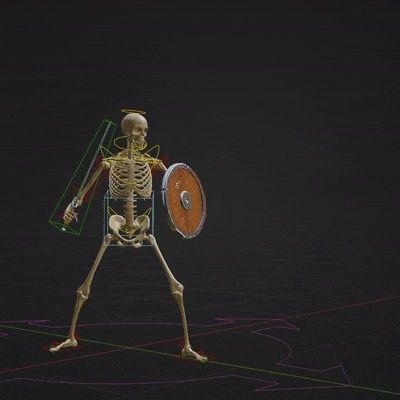
Un rig de personnage efficace doit se comporter comme une marionnette numérique claire, prévisible et agréable à manipuler. Sa valeur ne se mesure pas au nombre de contraintes ou de contrôleurs visibles, mais à sa capacité à traduire rapidement une intention d”animation en mouvement crédible. Cette logique rejoint le principe de l”animation squelettique moderne, dans laquelle une structure d”os influence un maillage afin de produire une déformation cohérente.
Les difficultés les plus fréquentes apparaissent lorsque la structure a été construite sans méthode. Un genou qui part dans une direction inattendue, un poignet qui se tord, une transition IK/FK qui provoque un saut ou des contrôleurs dont les axes ne correspondent pas au geste attendu ralentissent immédiatement l”animateur. La solution consiste à séparer clairement les fonctions, à tester chaque étape et à penser l”ergonomie avant d”ajouter des mécanismes sophistiqués. Un rig robuste doit réduire la recherche technique, sécuriser les poses et accélérer les itérations.
Architecture du squelette et hiérarchie logique des contrôleurs
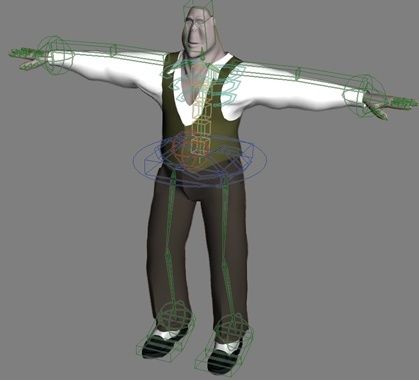
La première décision importante consiste à distinguer les catégories d”éléments. Les os de déformation, souvent nommés DEF, sont ceux qui influencent directement le maillage. Ils doivent suivre une logique anatomique compréhensible et rester aussi peu nombreux que possible. Les os mécaniques, ou MCH, servent aux calculs internes, aux relais de contraintes, aux pivots et aux chaînes IK. Ils ne doivent généralement pas déformer le personnage. Les contrôleurs, ou CTRL, constituent l”interface destinée à l”animateur. Leur rôle n”est pas de représenter chaque détail du squelette, mais d”offrir des commandes lisibles et prévisibles.
Cette séparation évite une erreur courante consistant à activer la déformation sur des cibles de genou, des poignées IK ou des os auxiliaires. Si ces éléments influencent accidentellement la peau, des déformations parasites peuvent apparaître dès qu”un contrôleur est déplacé. Une hiérarchie propre facilite également le diagnostic, le remplacement d”une contrainte et l”export vers un moteur temps réel. Les noms doivent rester systématiques, avec un suffixe ou un préfixe constant pour distinguer le côté gauche, le côté droit et la fonction de chaque os.
L”interface doit ensuite parler le même langage visuel dans tout le rig. Une forme ronde peut identifier les contrôleurs généraux, une forme carrée les poignées IK et une forme spécifique les contrôleurs de rotation ou de pole vector. Les couleurs peuvent différencier le côté gauche, le côté droit, le centre, les contrôleurs d”animation et les éléments techniques. Cette normalisation réduit le temps de recherche et limite les erreurs pendant une séance d”animation.
- Réserver les os DEF à l”influence du maillage.
- Masquer les os MCH et les éléments techniques qui n”ont pas à être manipulés.
- Utiliser des noms cohérents pour les membres, les côtés et les fonctions.
- Verrouiller les translations, rotations ou échelles inutiles sur chaque contrôleur.
- Nettoyer les canaux visibles afin que l”animateur ne rencontre que les commandes pertinentes.
Le nettoyage des canaux est un point souvent sous-estimé. Un contrôleur de pied qui ne doit pivoter que sur un axe ne devrait pas présenter six champs modifiables sans indication. Les axes inutiles doivent être verrouillés ou masqués, et les valeurs doivent être limitées lorsque cela protège le comportement du rig. Cette discipline transforme une structure technique complexe en outil de travail lisible.
Système IK et FK sans accroc pour des mouvements naturels
Une transition fiable repose généralement sur trois chaînes distinctes. La chaîne FK sert à la rotation directe des articulations, la chaîne IK reçoit les cibles et les contraintes, tandis que la chaîne de déformation finale transmet le résultat au maillage. Cette architecture évite de faire dépendre directement la peau d”un mécanisme unique et permet de choisir le mode adapté à chaque plan. La chaîne de déformation doit rester la référence finale, même si ses transformations proviennent tantôt de la FK, tantôt de l”IK.
Dans une configuration courante, les os de déformation copient les transformations de la chaîne active. Un système de contraintes de copie de rotation ou de transformation peut transmettre le résultat d”une chaîne à l”autre, avec une influence contrôlée par un attribut IK/FK. Pour éviter un saut, le changement de mode doit préserver la pose visuelle sur l”image concernée. Avant de diminuer l”influence d”une contrainte, les positions et rotations nécessaires doivent être alignées ou enregistrées. La valeur de l”influence doit ensuite être animée et indépendante des actions qui pilotent les autres os.
Le tutoriel de transition IK/FK fluide décrit notamment une méthode fondée sur une chaîne FK qui déforme le maillage et une chaîne IK dont les rotations sont copiées. Le principe essentiel reste valable quel que soit le nom des chaînes utilisé dans le projet. En passage IK vers FK, la pose visuelle de la chaîne FK doit être ajustée avant de ramener l”influence de la contrainte à zéro. L”opération peut être réalisée sur une image ou progressivement sur plusieurs images, selon le résultat recherché.
| Mode | Forces principales | Usage conseillé |
|---|---|---|
| FK | Contrôle précis des rotations et des arcs | Plans de marche, gestes de bras, rotations successives et animation en espace ouvert |
| IK | Positionnement rapide de l”extrémité d”un membre | Pieds ancrés au sol, appuis, contacts avec un décor et poses nécessitant une cible stable |
| Déformation finale | Résultat transmis au maillage | Chaîne neutre qui combine le résultat choisi et reste indépendante de l”interface |
La cinématique directe convient lorsque l”animateur veut contrôler la rotation de chaque articulation et construire un mouvement organique par propagation. La cinématique inverse devient plus pratique quand la main ou le pied doit atteindre une position précise. Aucun mode ne doit être présenté comme universel. Un rig confortable permet de passer de l”un à l”autre sans changement brutal, avec un affichage clair de l”espace actif, de la valeur IK/FK et des contrôleurs concernés.
Peinture de poids et maîtrise des déformations anatomiques
Une bonne architecture ne compense pas une mauvaise distribution des poids. La peinture de poids doit commencer par une vérification des groupes de sommets et des os réellement déformants. Les influences des os mécaniques et des cibles IK doivent être supprimées du maillage. Il est souvent plus sûr de partir de groupes vides, d”attribuer d”abord les zones principales à un os identifiable, puis d”ajuster progressivement les transitions autour des articulations.
L”option Auto Normalize doit être activée pendant les corrections. Elle garantit que la somme des influences reste cohérente et permet de voir immédiatement la compensation opérée lorsqu”une influence est ajoutée. Un sommet ne peut pas être contrôlé efficacement à 100 % par deux os simultanément. Si deux groupes revendiquent la même zone sans normalisation, les résultats deviennent difficiles à prévoir, notamment dans les plis du genou, du coude et du poignet.
Les hanches et la colonne demandent une attention particulière, car elles combinent plusieurs rotations et participent fortement à la silhouette. Les genoux et les poignets révèlent rapidement un manque de fondu entre les os voisins. La topologie reste déterminante : des boucles régulières autour d”une articulation facilitent la transition des poids, tandis que des faces irrégulières ou des boucles inutiles peuvent provoquer des pincements. Il faut aussi contrôler l”ordre des modificateurs. Dans une configuration classique, l”armature pose le maillage avant qu”un modificateur de subdivision ne lisse le résultat, ce qui correspond à un ordre armature puis subdivision.
- Vérifiez que seuls les os DEF possèdent une influence sur le maillage.
- Activez Auto Normalize avant toute correction locale.
- Attribuez une influence principale aux volumes simples, puis réduisez-la progressivement près des articulations.
- Testez chaque zone en rotation isolée avant de mélanger plusieurs mouvements.
- Lissez les transitions, puis inspectez la silhouette en vue de profil et en vue trois quarts.
Il est préférable de peindre sur une résolution raisonnable avant d”appliquer une subdivision lourde. Un maillage subdivisé peut multiplier le nombre de sommets et rendre la peinture plus longue, tout en augmentant le coût du rafraîchissement pendant l”animation. La subdivision doit améliorer la qualité finale, non masquer une distribution de poids incorrecte. Si le genou ou le poignet se déforme mal, il faut examiner simultanément les poids, les boucles de topologie et l”ordre des modificateurs.
Protocole de validation technique avant livraison à l”animation
Un rig ne doit pas être livré après une simple vérification en pose neutre. Les artefacts apparaissent souvent lorsque le personnage atteint les limites de son amplitude. Les bras doivent être levés, croisés et étendus, les jambes fléchies profondément, le torse tourné, le bassin incliné et les poignets placés dans plusieurs orientations. Ces tests permettent de repérer les écrasements de volume, les inversions de genou, les pertes de contact et les rotations inattendues.
La pose de repos doit ensuite être restaurée sans ambiguïté. Tous les contrôleurs doivent retrouver leurs valeurs par défaut, les contraintes doivent afficher leur état attendu et aucun objet ne doit conserver une transformation cachée. La remise à zéro universelle est essentielle pour l”animateur, mais aussi pour l”export et la lecture d”actions existantes. Un rig qui ne revient pas proprement à sa pose neutre contient généralement une dépendance mal isolée ou une valeur héritée d”un mécanisme interne.
- Tester les poses extrêmes de chaque membre et de la colonne.
- Vérifier l”absence d”influences sur les os MCH, les cibles IK et les contrôleurs.
- Passer de FK à IK puis d”IK à FK sur plusieurs images consécutives.
- Contrôler la remise à zéro des transformations et des attributs personnalisés.
- Examiner le maillage avec les modificateurs dans leur ordre final.
- Tester le rig dans le contexte prévu, qu”il s”agisse d”un rendu, d”un export ou d”un moteur de jeu.
Cette validation gagne en efficacité lorsqu”elle associe le rigger et l”animateur. Le rigger vérifie la stabilité mathématique, les dépendances et les performances. L”animateur juge la lisibilité des contrôleurs, la qualité des contacts et la facilité d”exécution des gestes. Cette collaboration correspond au rôle transversal du rigging, situé entre la modélisation, l”animation et, selon les projets, les exigences techniques d”un moteur temps réel.
Donnez vie à vos créations sur des bases techniques solides
Un rig ergonomique repose sur quelques principes constants : une hiérarchie lisible, une séparation stricte entre déformation et mécanique, des contrôleurs limités à leur fonction, une transition IK/FK prévisible et des poids normalisés autour des articulations. Cette méthode réduit les bugs parce qu”elle rend chaque résultat explicable. Lorsqu”un problème apparaît, la cause peut être recherchée dans une chaîne, une contrainte, un groupe de sommets ou un modificateur précis.
Le point le plus important consiste à intégrer l”animateur dès les premières étapes. Une interface techniquement élégante mais pénible à utiliser reste un mauvais outil de production. Faites tester les contrôleurs sur des poses réelles, corrigez les axes ambigus, documentez les attributs et conservez une scène de validation avec des poses extrêmes. En appliquant ce protocole dès le prochain modèle 3D, vous construirez un rig plus stable, plus confortable et nettement plus rapide à exploiter.